Sécurité et Protection pour les Systèmes Embarqués
2026-09-22 09:13:48 | Motor Sürücüsü | Yazar:Fandou Tech
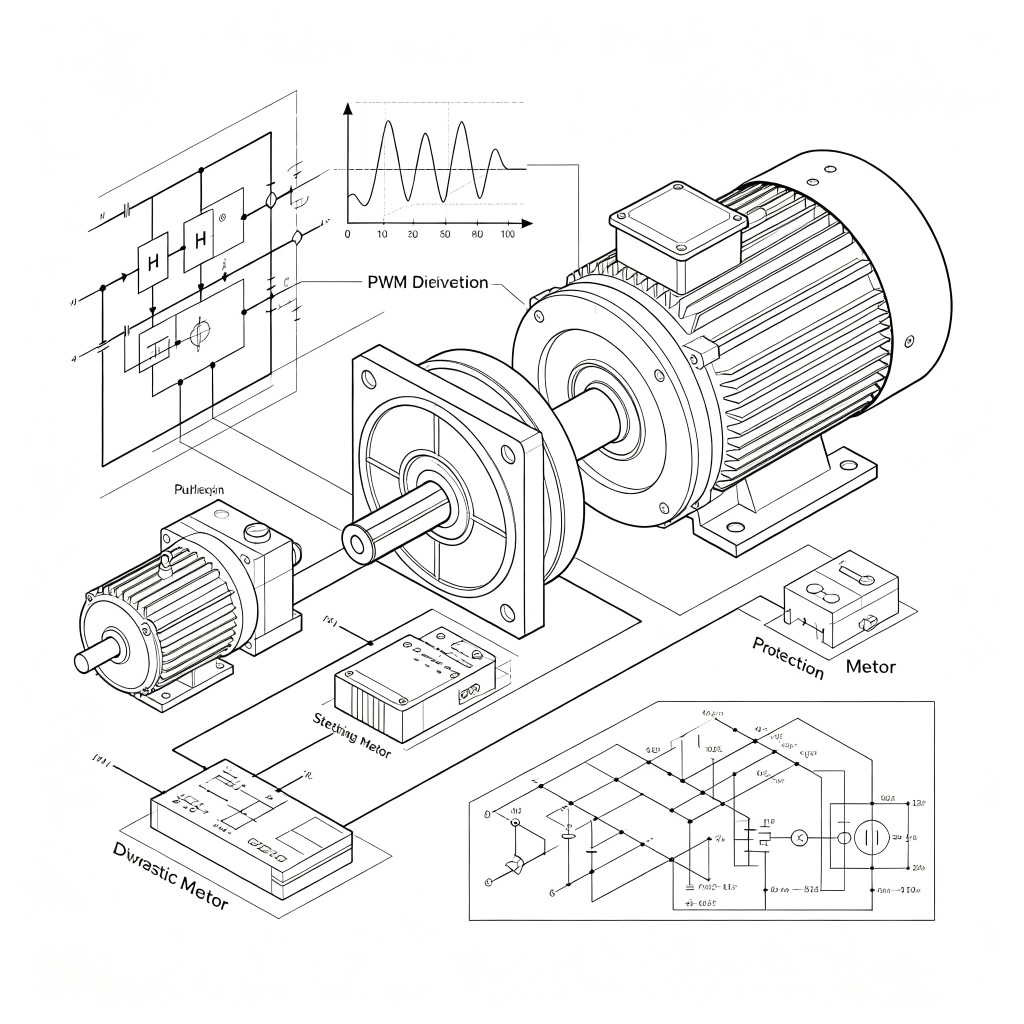
Conception de circuit de pilote de moteur : Pont en H et variation de vitesse PWM :
1. Principe de pilotage pont en H :
- Quatre transistors de commutation forment une structure en pont en H
- Contrôler la rotation avant et arrière du moteur via différentes combinaisons de commutation
- Contrôler la vitesse via le réglage du cycle de service PWM
- Diodes de roulement libre fournissent le chemin de courant
2. Types de pont en H :
- Composants discrets : Faible coût, conception flexible
- IC intégré : Petite taille, haute fiabilité
- Demi-pont + demi-pont : Adapté au pilotage double canal
- Pont complet : Adapté à la haute puissance monocanal
3. Technologie de variation de vitesse PWM :
- Sélection de fréquence : Au-dessus de 20kHz pour éviter le bruit
- Cycle de service : 0-100% correspond à la plage de vitesse
- Temps mort : Empêcher les transistors supérieur et inférieur de conduire simultanément
- Contrôle de rétroaction : Variation de vitesse en boucle fermée par codeur
4. Conception de circuit de protection :
- Protection contre surintensité : Résistance d'échantillonnage + comparateur
- Protection contre surtension : Diode TVS + diode Zener
- Protection thermique : Détection de température NTC
- Protection contre inversion : Diode ou transistor MOS
5. Scénarios d'application :
- Moteurs à courant continu : Petits ventilateurs, voitures jouets, robots
- Moteurs pas à pas : Imprimantes 3D, machines à graver
- Moteurs sans balais : Sèche-cheveux, aspirateurs
- Servomoteurs : Drones, robots
6. Liste BOM :
- IC pilote : DRV8833, L298N, A4950
- Transistor MOS : AO3400, SI2302
- Diode : 1N5819 Schottky
- Condensateur : 100nF, 10uF
- Résistance : Résistance d'échantillonnage, résistance de pull-up